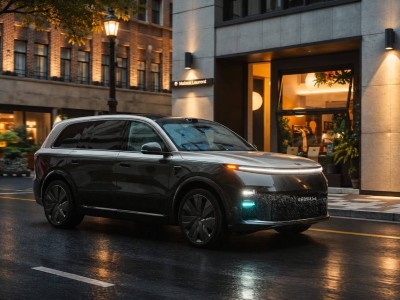
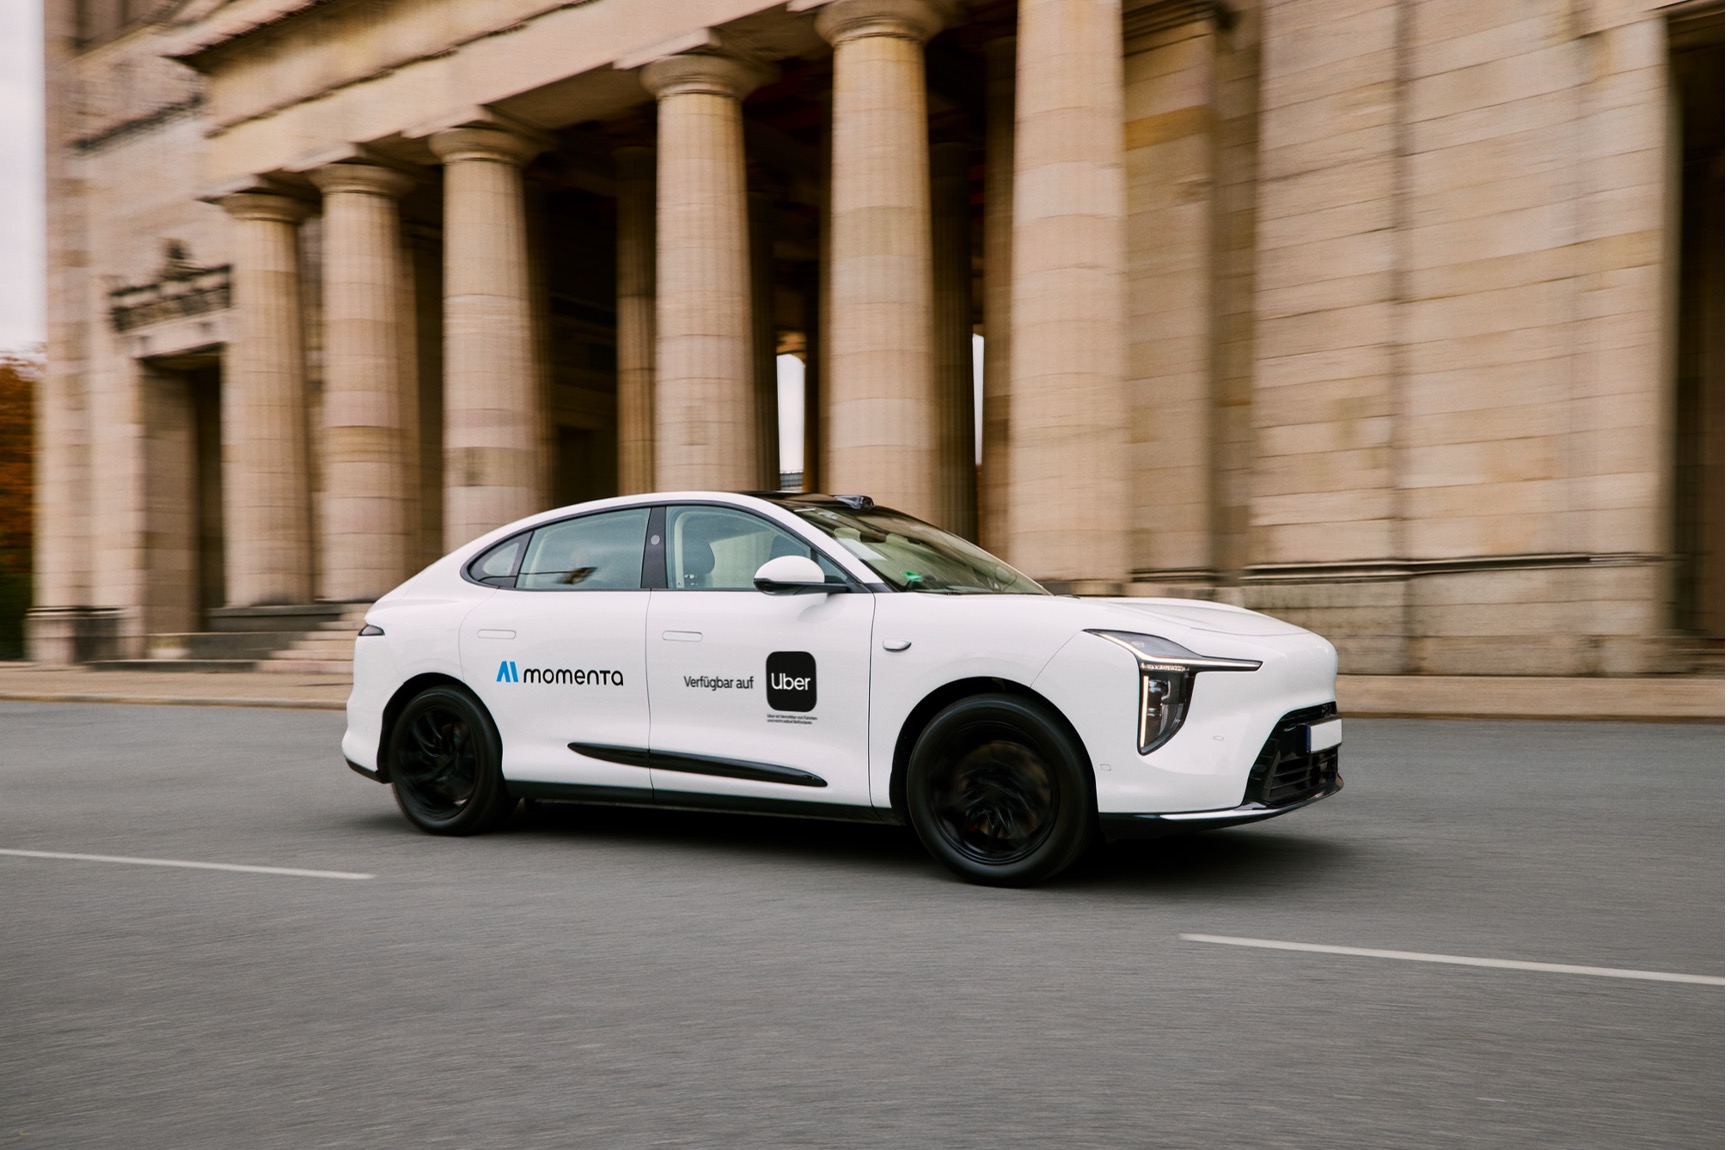
11月18日起,慕尼黑市民通过手机下单,可以免费乘坐由Momenta与Uber联合推出的Robotaxi。车辆到达路边后,前排没有驾驶员操作,方向盘保持静止,乘客在后排系好安全带,车辆便汇入当地车流。
这并非慕尼黑第一次向公众展示自动驾驶出行。11月9日,巴伐利亚州交通部长Christian Bernreiter已经参与过一次小范围公开道路试乘。他后来用“令人惊叹”形容体验。让他印象更深的是,途中遇到本车道一辆抛锚车辆,车后摆着警告三角牌,系统判断后平稳绕开并安全通过。他称整个过程有安全感,面对复杂路况仍显得从容。
对乘客来说,真正的问题是车辆为何让人安心。慕尼黑街道上的一个路面凹陷,可以成为观察技术路径的切口。坑与凸起障碍不同,它没有完整的立体轮廓。激光雷达点云对这种模糊凹陷不一定擅长,依靠工程师预先写规则也难覆盖各种大小、深浅和边缘变化。
Momenta团队采用数据驱动方式。工程师采集不同尺寸、轮廓和边缘形态的坑,从上万个深坑中提取特征,再模拟多种边缘情形,放入世界模型反复训练。模型由此学会判断坑的边缘、形态以及可能对车辆造成的影响。车辆以纯视觉方式识别深坑,再结合路面和通行条件决定通过或避让。乘客往往只感到车身轻轻掠过,却未必知道系统做过判断。
驶过坑之后,车辆还要面对德国城市道路的复杂性:信号灯路口、与机动车并行的自行车、嵌在路面中的有轨电车轨道。这些元素并非简单新增目标,而是需要重新理解的道路变量。团队在德国真实道路持续采集数据,针对当地路口、信号规则和特殊道路形态训练验证。
更关键的是理解道路参与者之间的优先关系:谁先通过,谁需要等待,彼此留出多少空间。经过本地化训练,车辆在转弯、汇入主路时会给行人和自行车留出合适时间与空间,该走时走,该等时等。这类分寸来自长期形成的驾驶习惯,只能通过采集、训练、验证的闭环逐轮校准。
Momenta在欧洲的布局始于2021年。围绕当地道路、驾驶习惯和法规要求,团队持续积累数据并验证改进。五年准备让车辆在慕尼黑街头的通行不再从零开始,而是在已有基础上完成适配。
支撑这些能力的,是世界模型基座平台。Momenta将同一套模型能力用于L2辅助驾驶和L4自动驾驶等场景。行业内不少做法把L2和L4分开推进,由不同团队和架构负责,能力难以复用。同源架构则让量产乘用车积累的数据和长尾场景向上支撑L4,也让L4中的感知、认知和复杂应对能力向下反哺辅助驾驶。代价是模型基座必须具备更高通用性。
世界模型另一项价值是泛化。进入新市场时,团队不必重新训练全部能力,而是把当地数据与规则接入统一基座做增量适配。深坑识别、路口通行、有轨电车轨道等功课,都建立在这一底座之上。对Robotaxi全球扩张而言,这直接影响进入新国家的成本和周期。
11月18日的试运营与Uber合作,面向公众开放,意味着车辆要在真实环境中面对随机路况和陌生乘客。乘客抵达终点后下车,车门解锁,车辆则继续等待下一个订单。